Projects
LiDAR-based Real-time 4D Scene Graph Construction
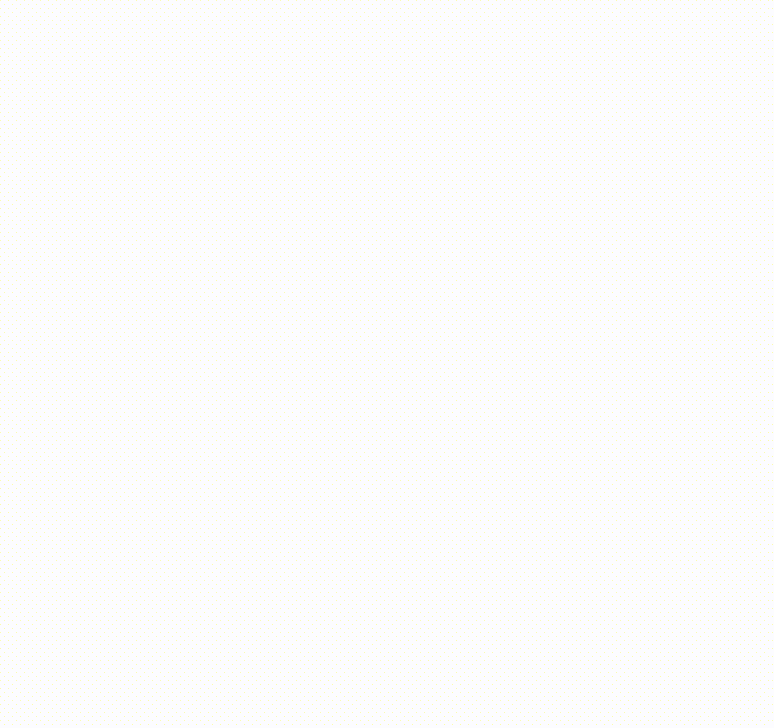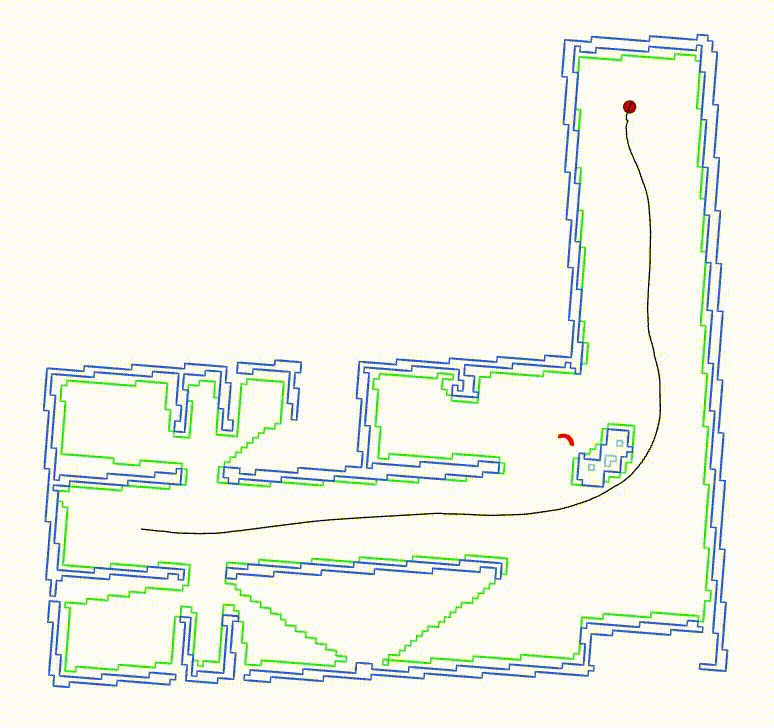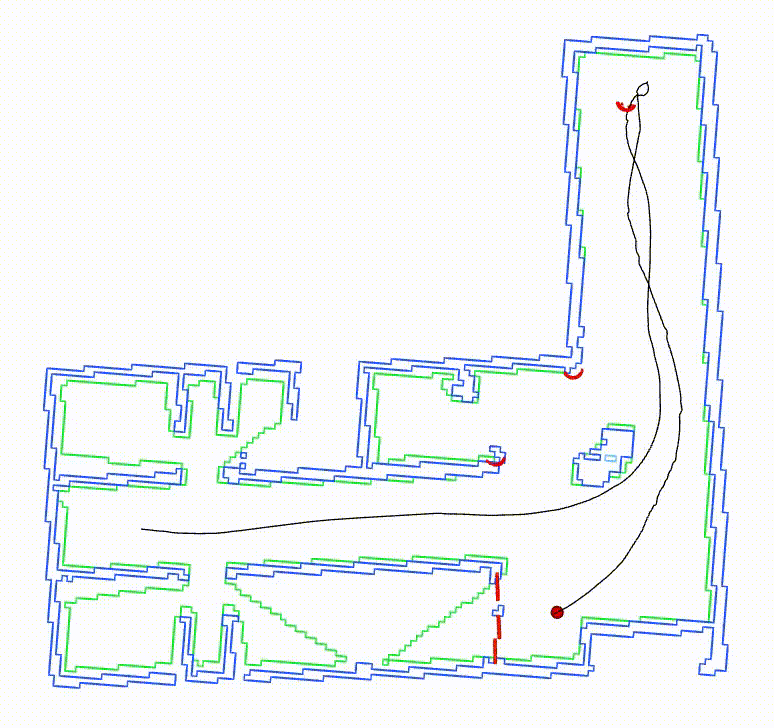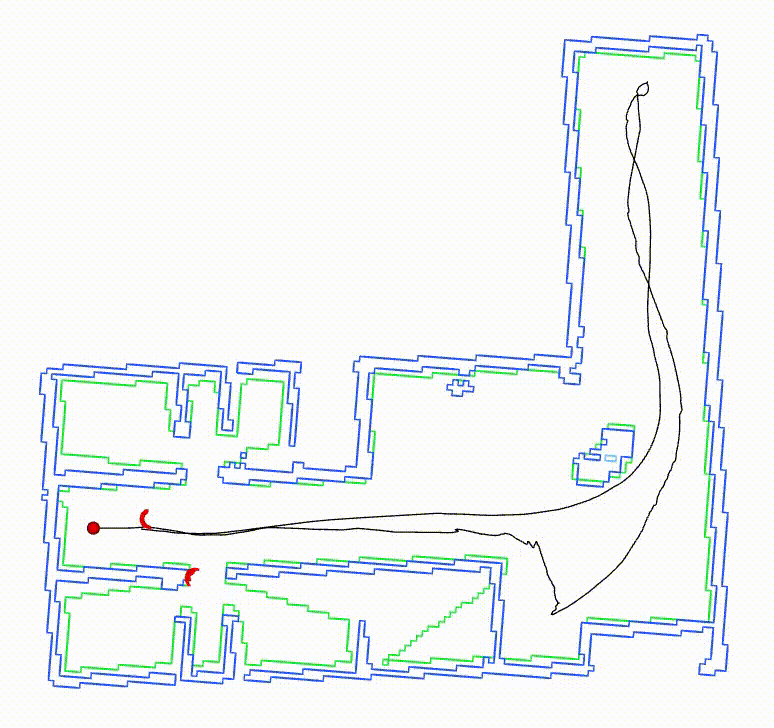
Dynamic Object Detection and Tracking using LiDAR SLAM
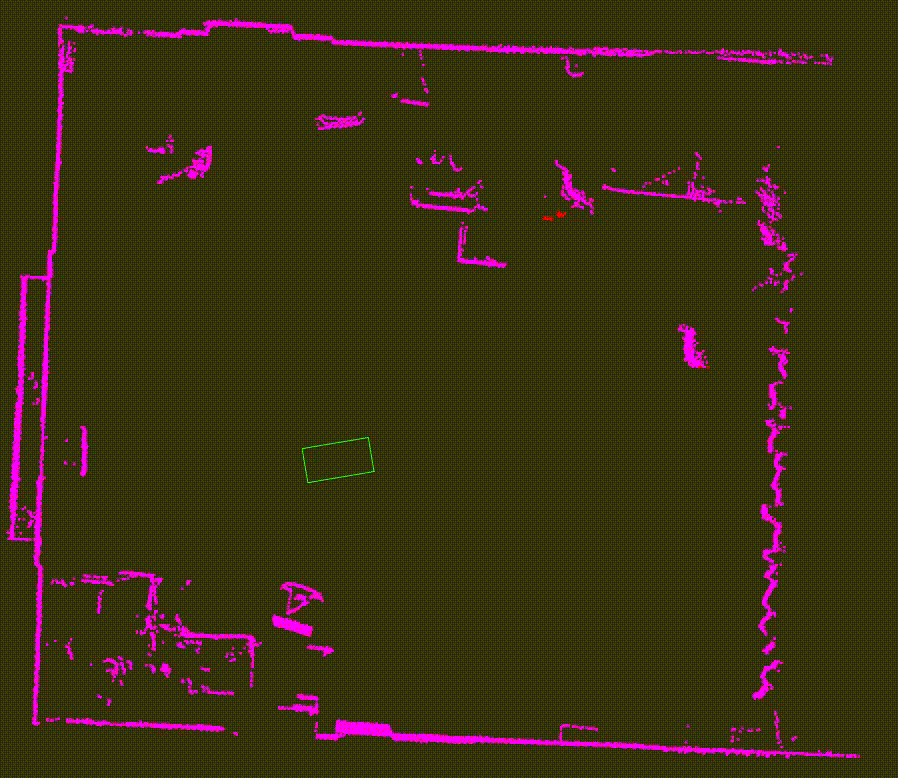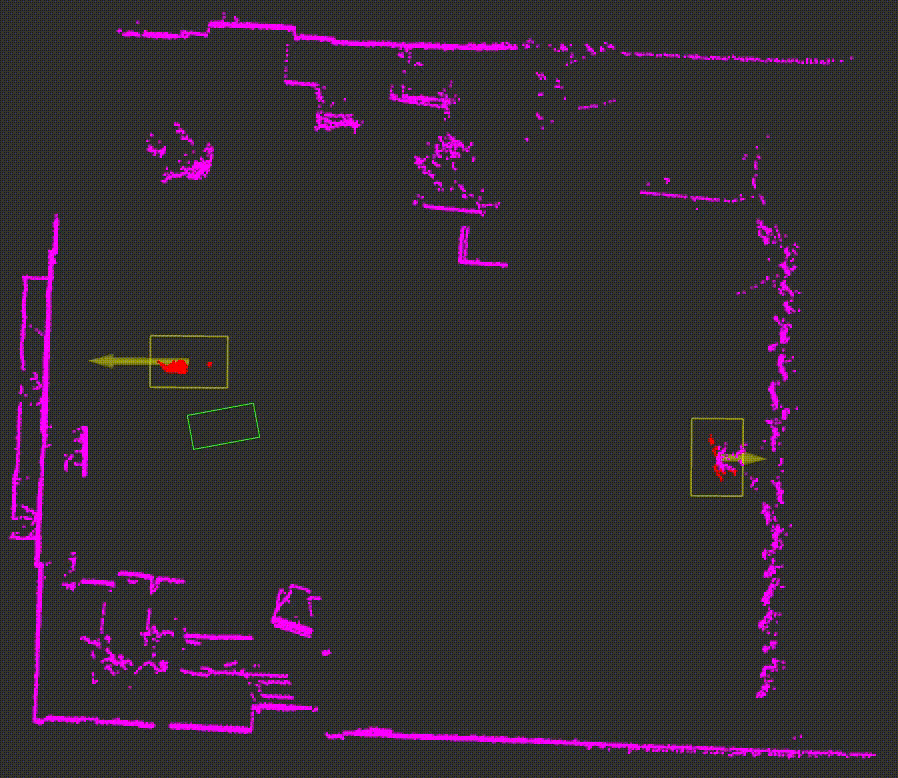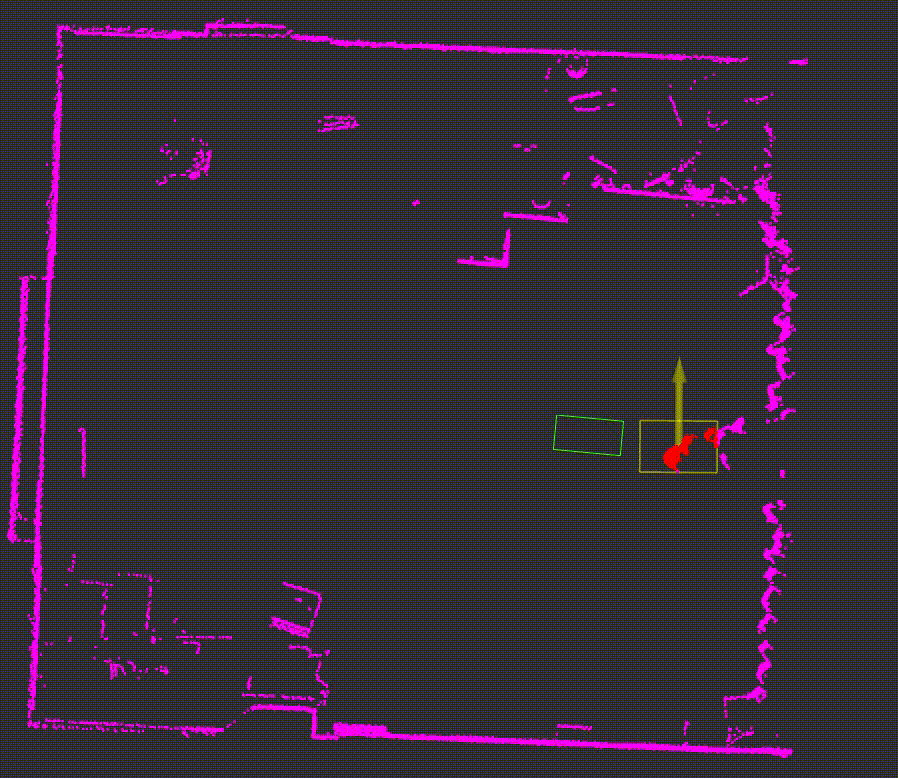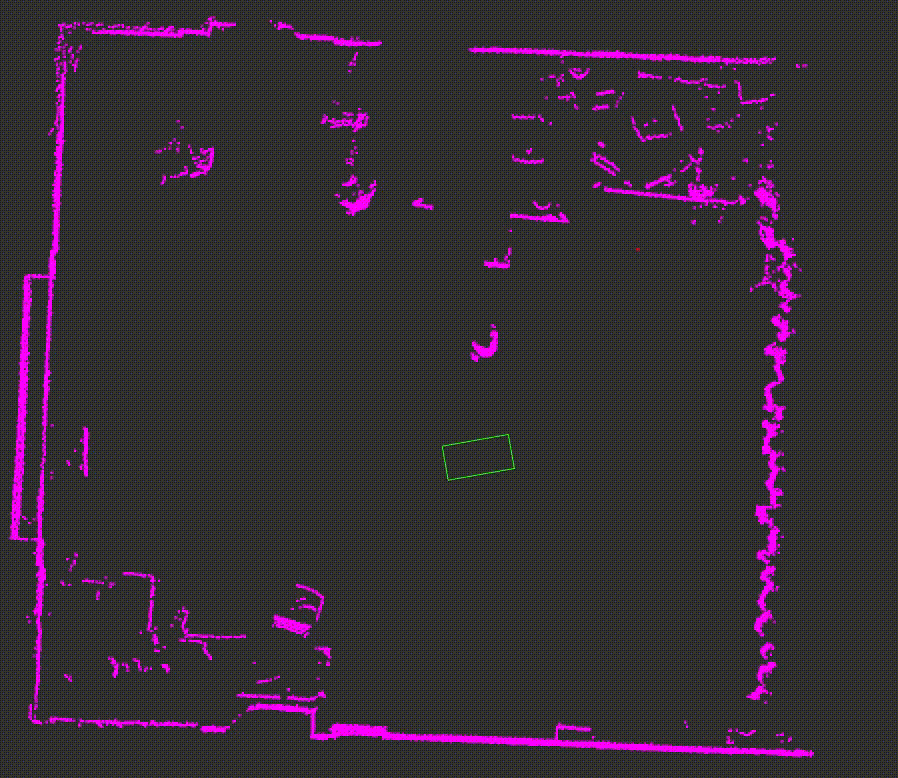
Robot Imitation Learning for Autonomous Social Navigation
Camera and LiDAR Fusion for Dynamic Object Detection
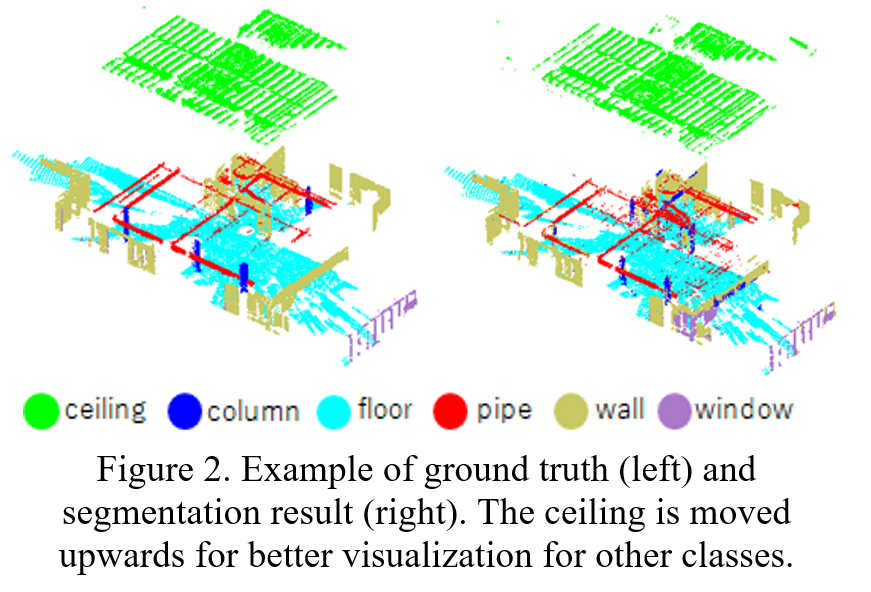
Reconstructing Piping Systems on Class-imbalanced 3D Point Cloud